
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
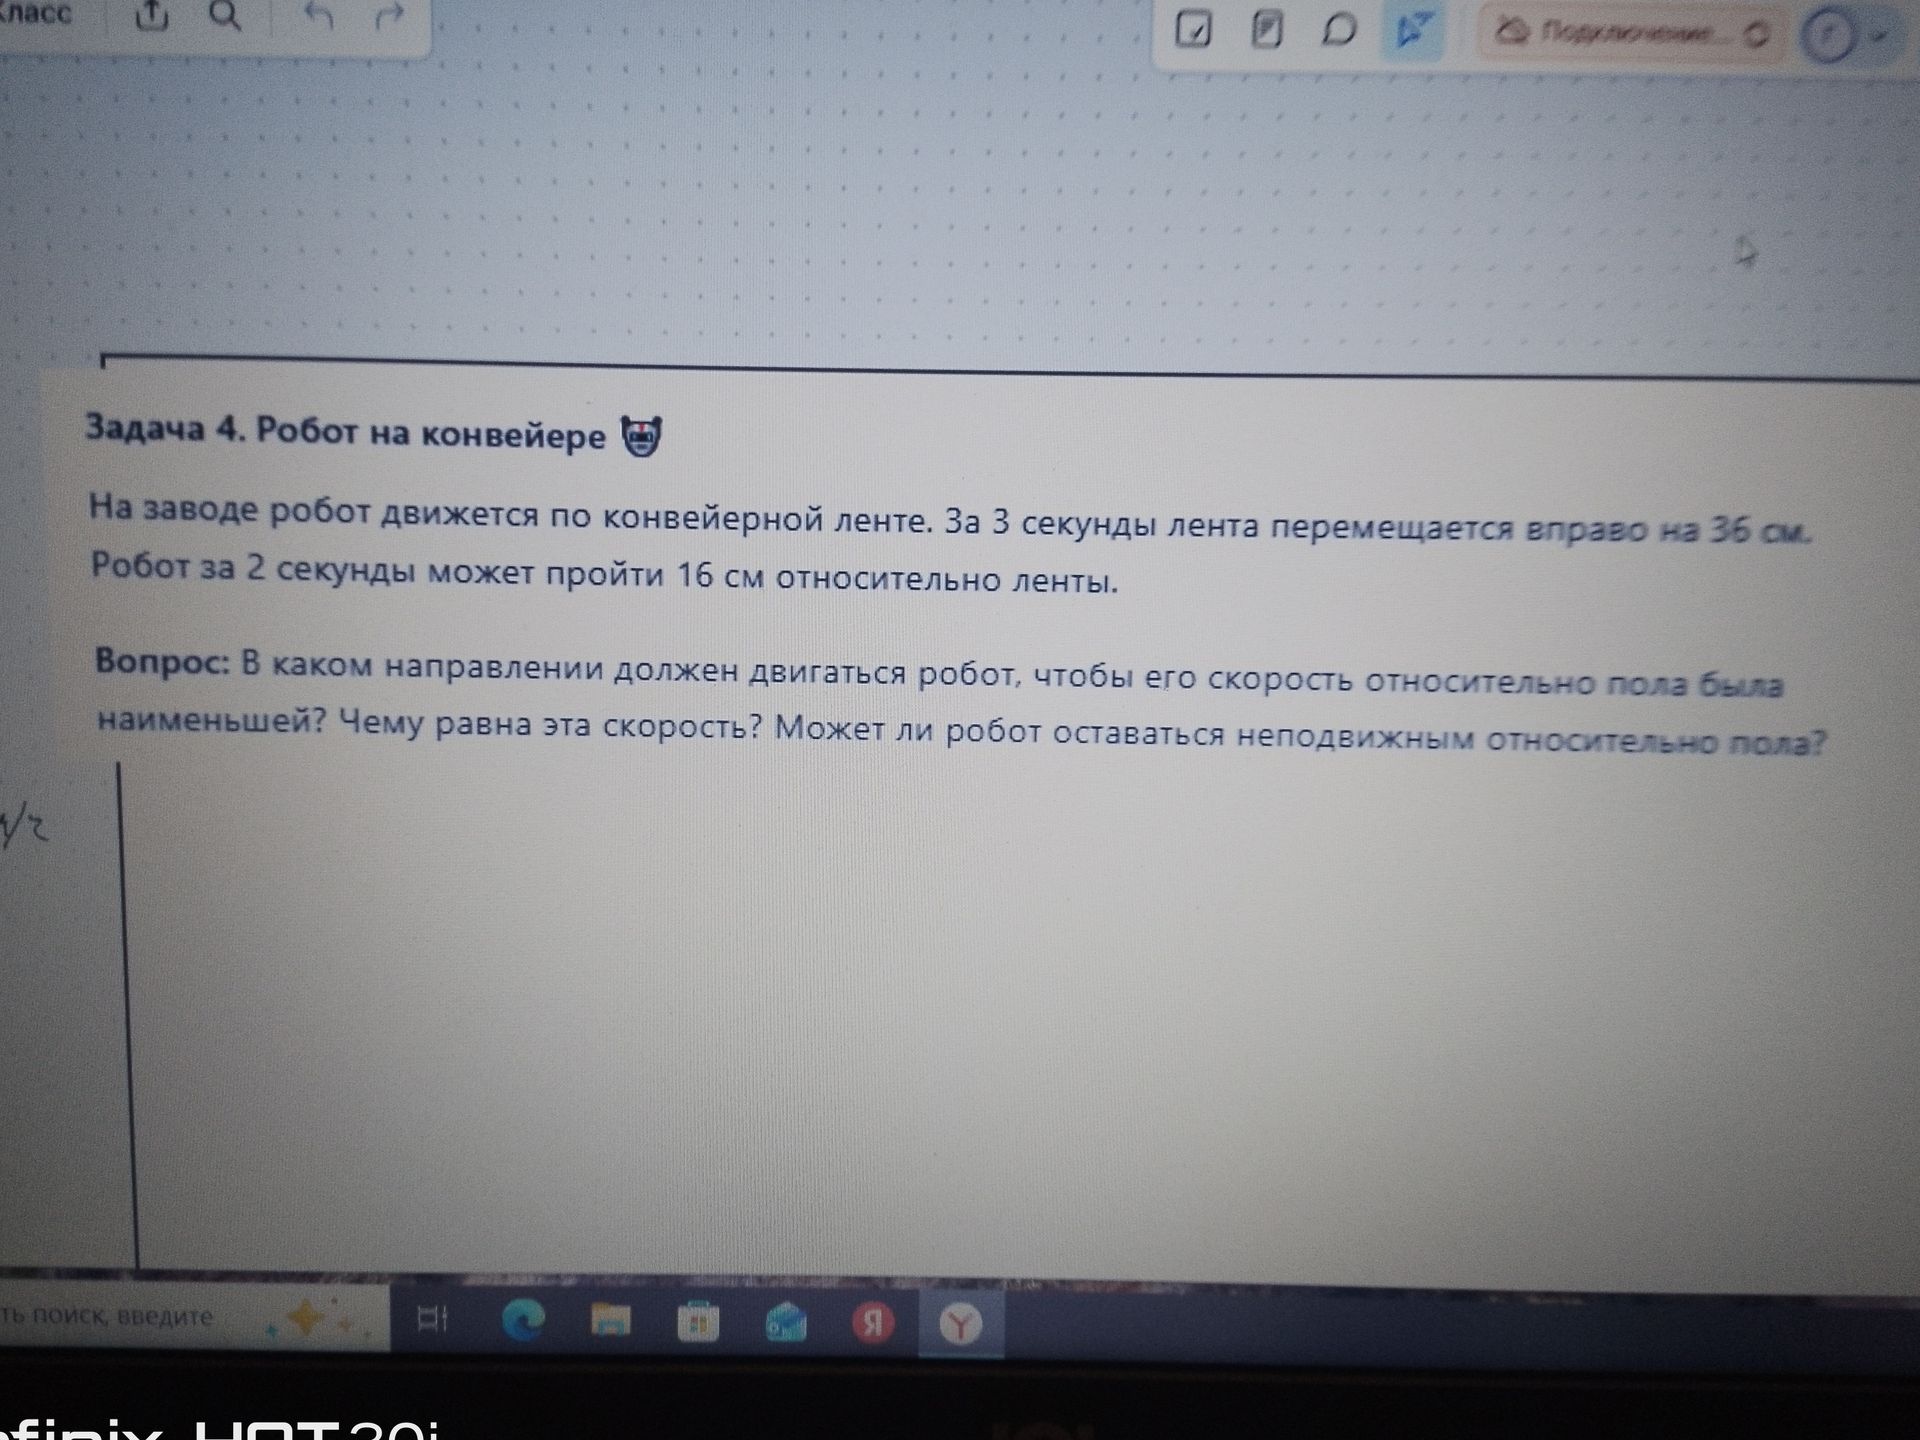
Дано:
- Скорость ленты: \(v_л = 36 : 3 = 12\) см/с вправо.
- Скорость робота относительно ленты: \(v_р = 16 : 2 = 8\) см/с.
Чтобы скорость робота относительно пола была наименьшей, робот должен двигаться против движения ленты, то есть влево. Тогда скорости направлены навстречу друг другу:
\[v = v_л - v_р = 12 - 8 = 4\text{ см/с}.\]
Робот при этом всё равно движется вправо относительно пола со скоростью 4 см/с.
Остановиться относительно пола робот не может, потому что для этого ему нужно двигаться относительно ленты влево со скоростью 12 см/с, а его максимальная скорость относительно ленты составляет только 8 см/с.
Ответ: робот должен двигаться влево, против движения ленты; минимальная скорость относительно пола — 4 см/с вправо. Оставаться неподвижным относительно пола робот не может.
